雙足人形機器人案例 |阿普奇旗艦級具身智能控制器TER40J-A6在雙足人形機器人中的應用實踐
項目背景
雙足人形機器人是具身智能技術的集大成者,其仿人形態使其能夠無縫適配人類工作環境,在工業生產、商業服務、特種作業等領域具有廣闊的應用前景。然而,雙足構型帶來的動態平衡挑戰,使其對核心控制系統的要求遠高于其他形態的機器人——需要在毫秒級時間內完成感知、決策、控制的全鏈路閉環。以下阿普奇旗艦級具身智能控制器TER40J-A6在雙足人形機器人中的解決方案。
- 極致AI算力需求:雙足人形機器人需在邊緣端實時運行多模態大模型,完成環境感知、語義理解、任務規劃等復雜AI任務,要求控制器具備千TOPS級AI算力;
- 多路高清視頻同步采集:機器人需搭載多個高清攝像頭實現360度環境感知,要求控制器支持多路GMSL2相機接口并具備GNSS授時同步功能;
- 高速網絡與實時工業通信并存:既需要萬兆級網絡實現大數據回傳與大模型訓練數據提取,又需要支持EtherCAT工業實時以太網協議以驅動機器人全身關節電機;
- 大小腦一體化的實時控制:雙足行走要求運動控制周期極短,傳統“大小腦分離”架構的通信延遲難以滿足高動態雙足行走的實時性要求,亟需算控一體的融合架構;
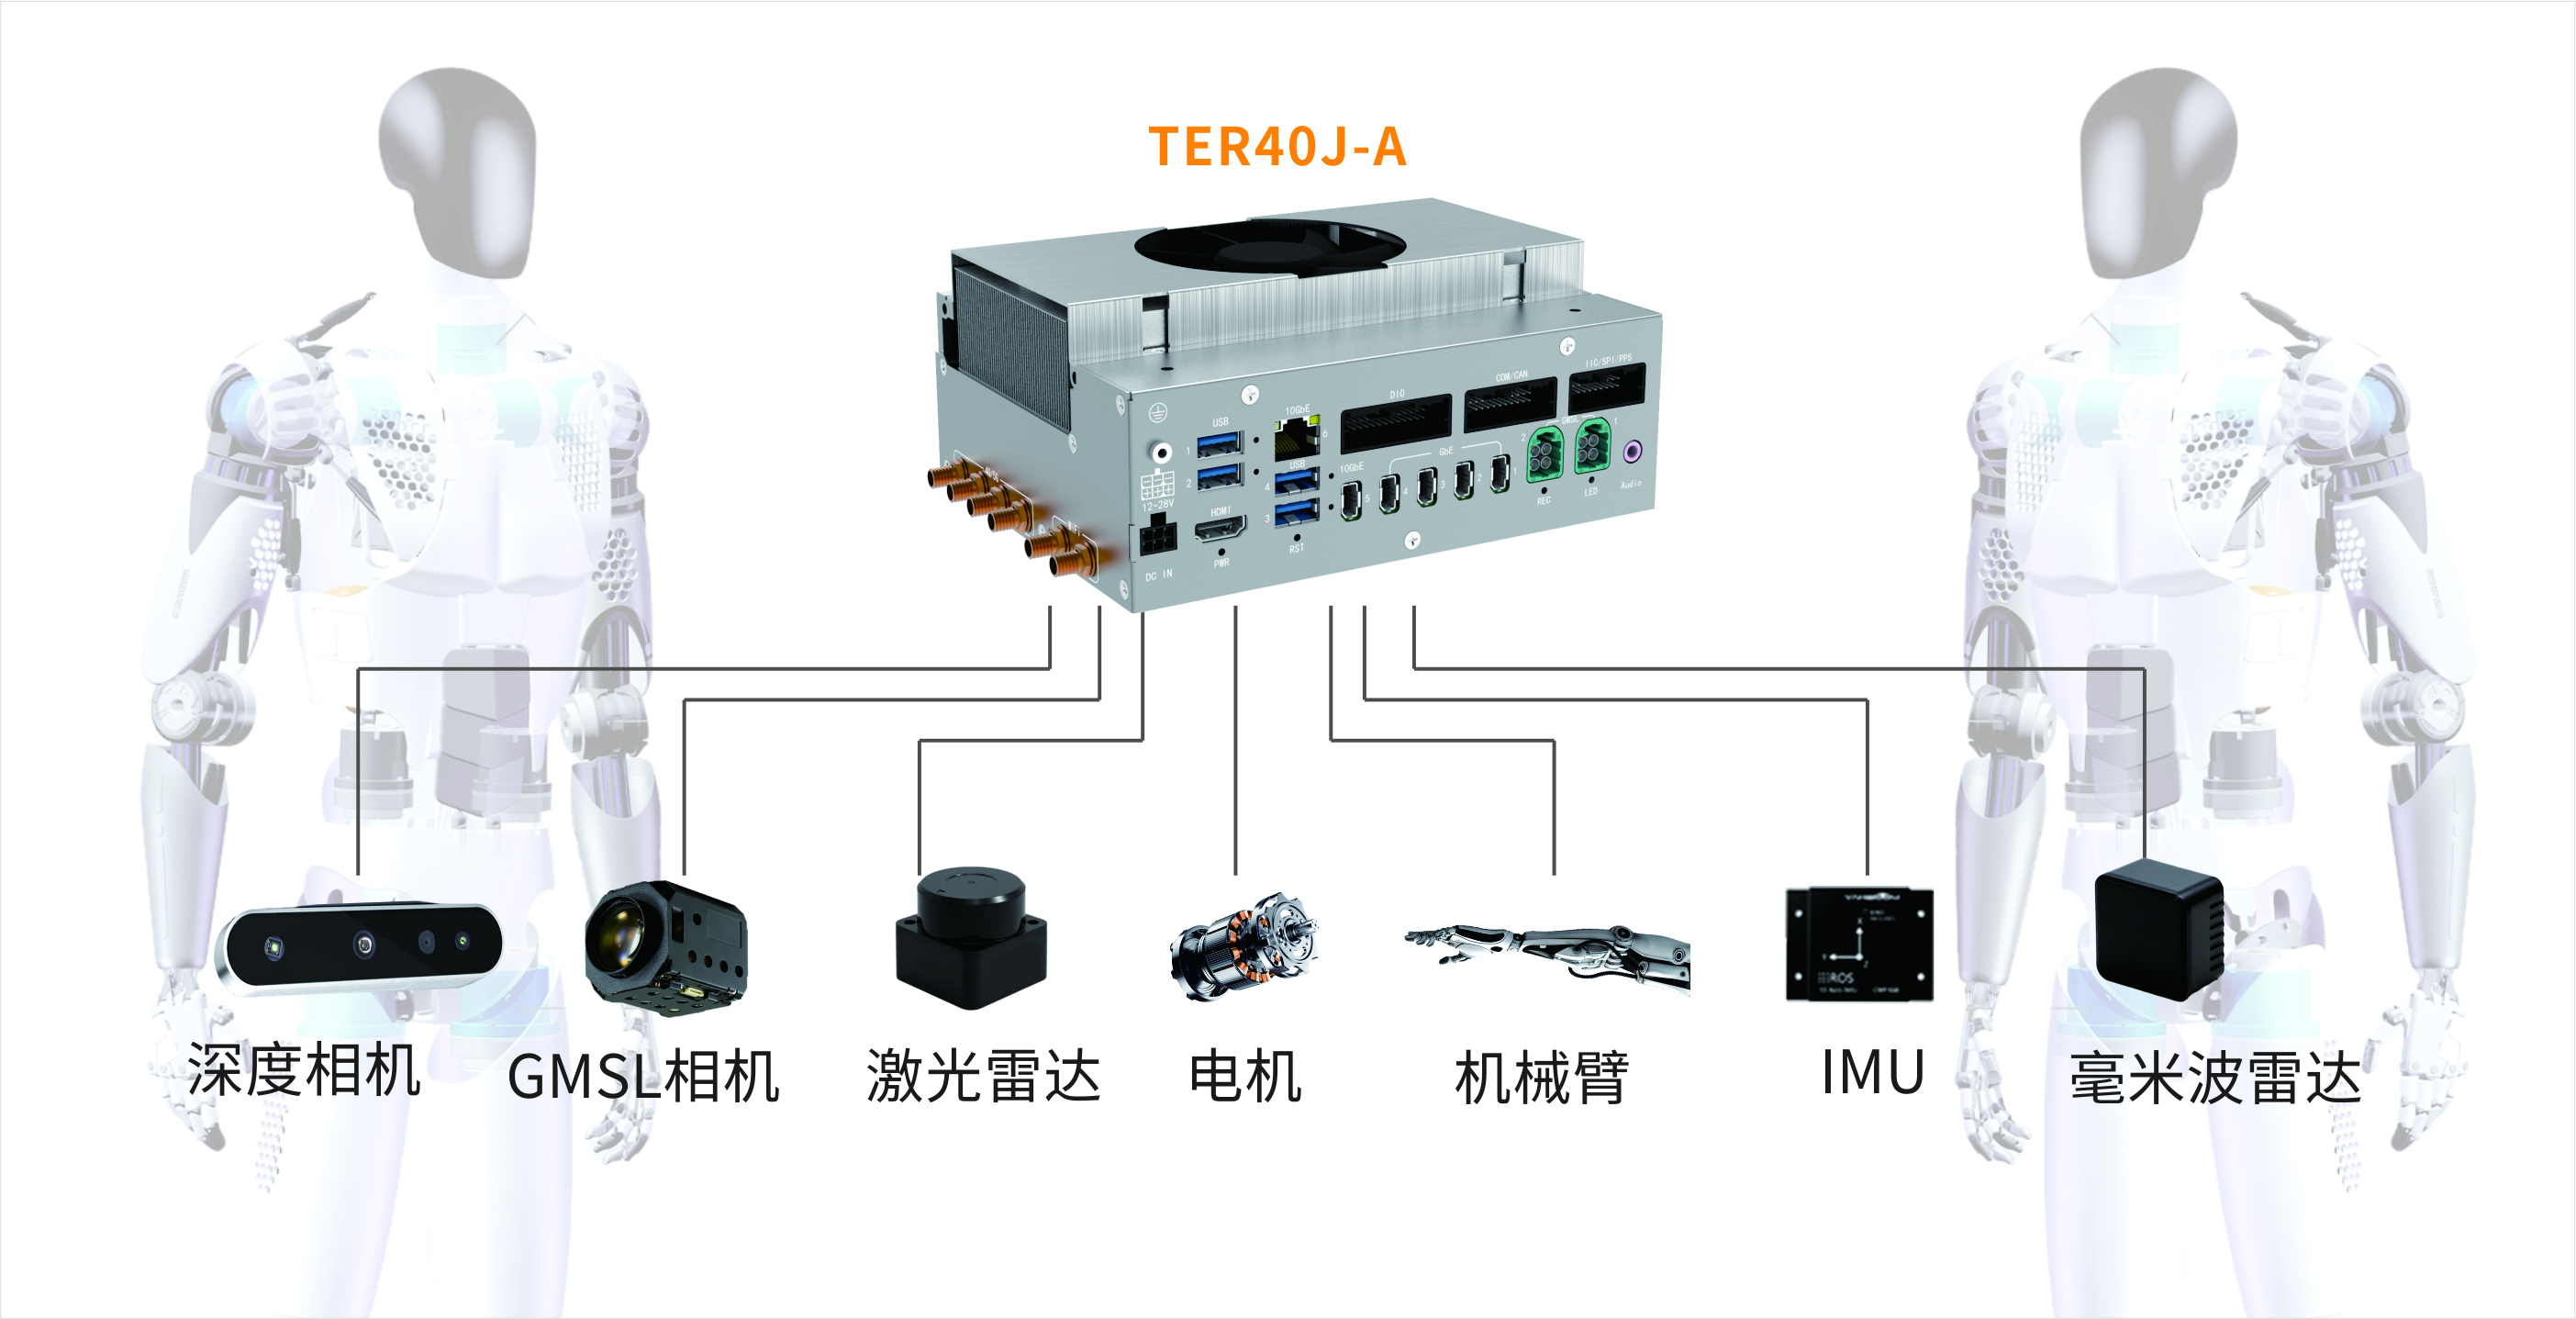
- 豐富的工業通信接口:需同時對接關節伺服電機、力傳感器、IMU、激光雷達等多類設備,要求控制器具備多路CAN FD、串口、GPIO等豐富接口;
- 高動態作業的抗振可靠性:雙足人形機器人在奔跑、跳躍、舞蹈等高動態動作中承受高強度振動與沖擊,要求控制器具備卓越的抗振設計和接口鎖緊結構。
-
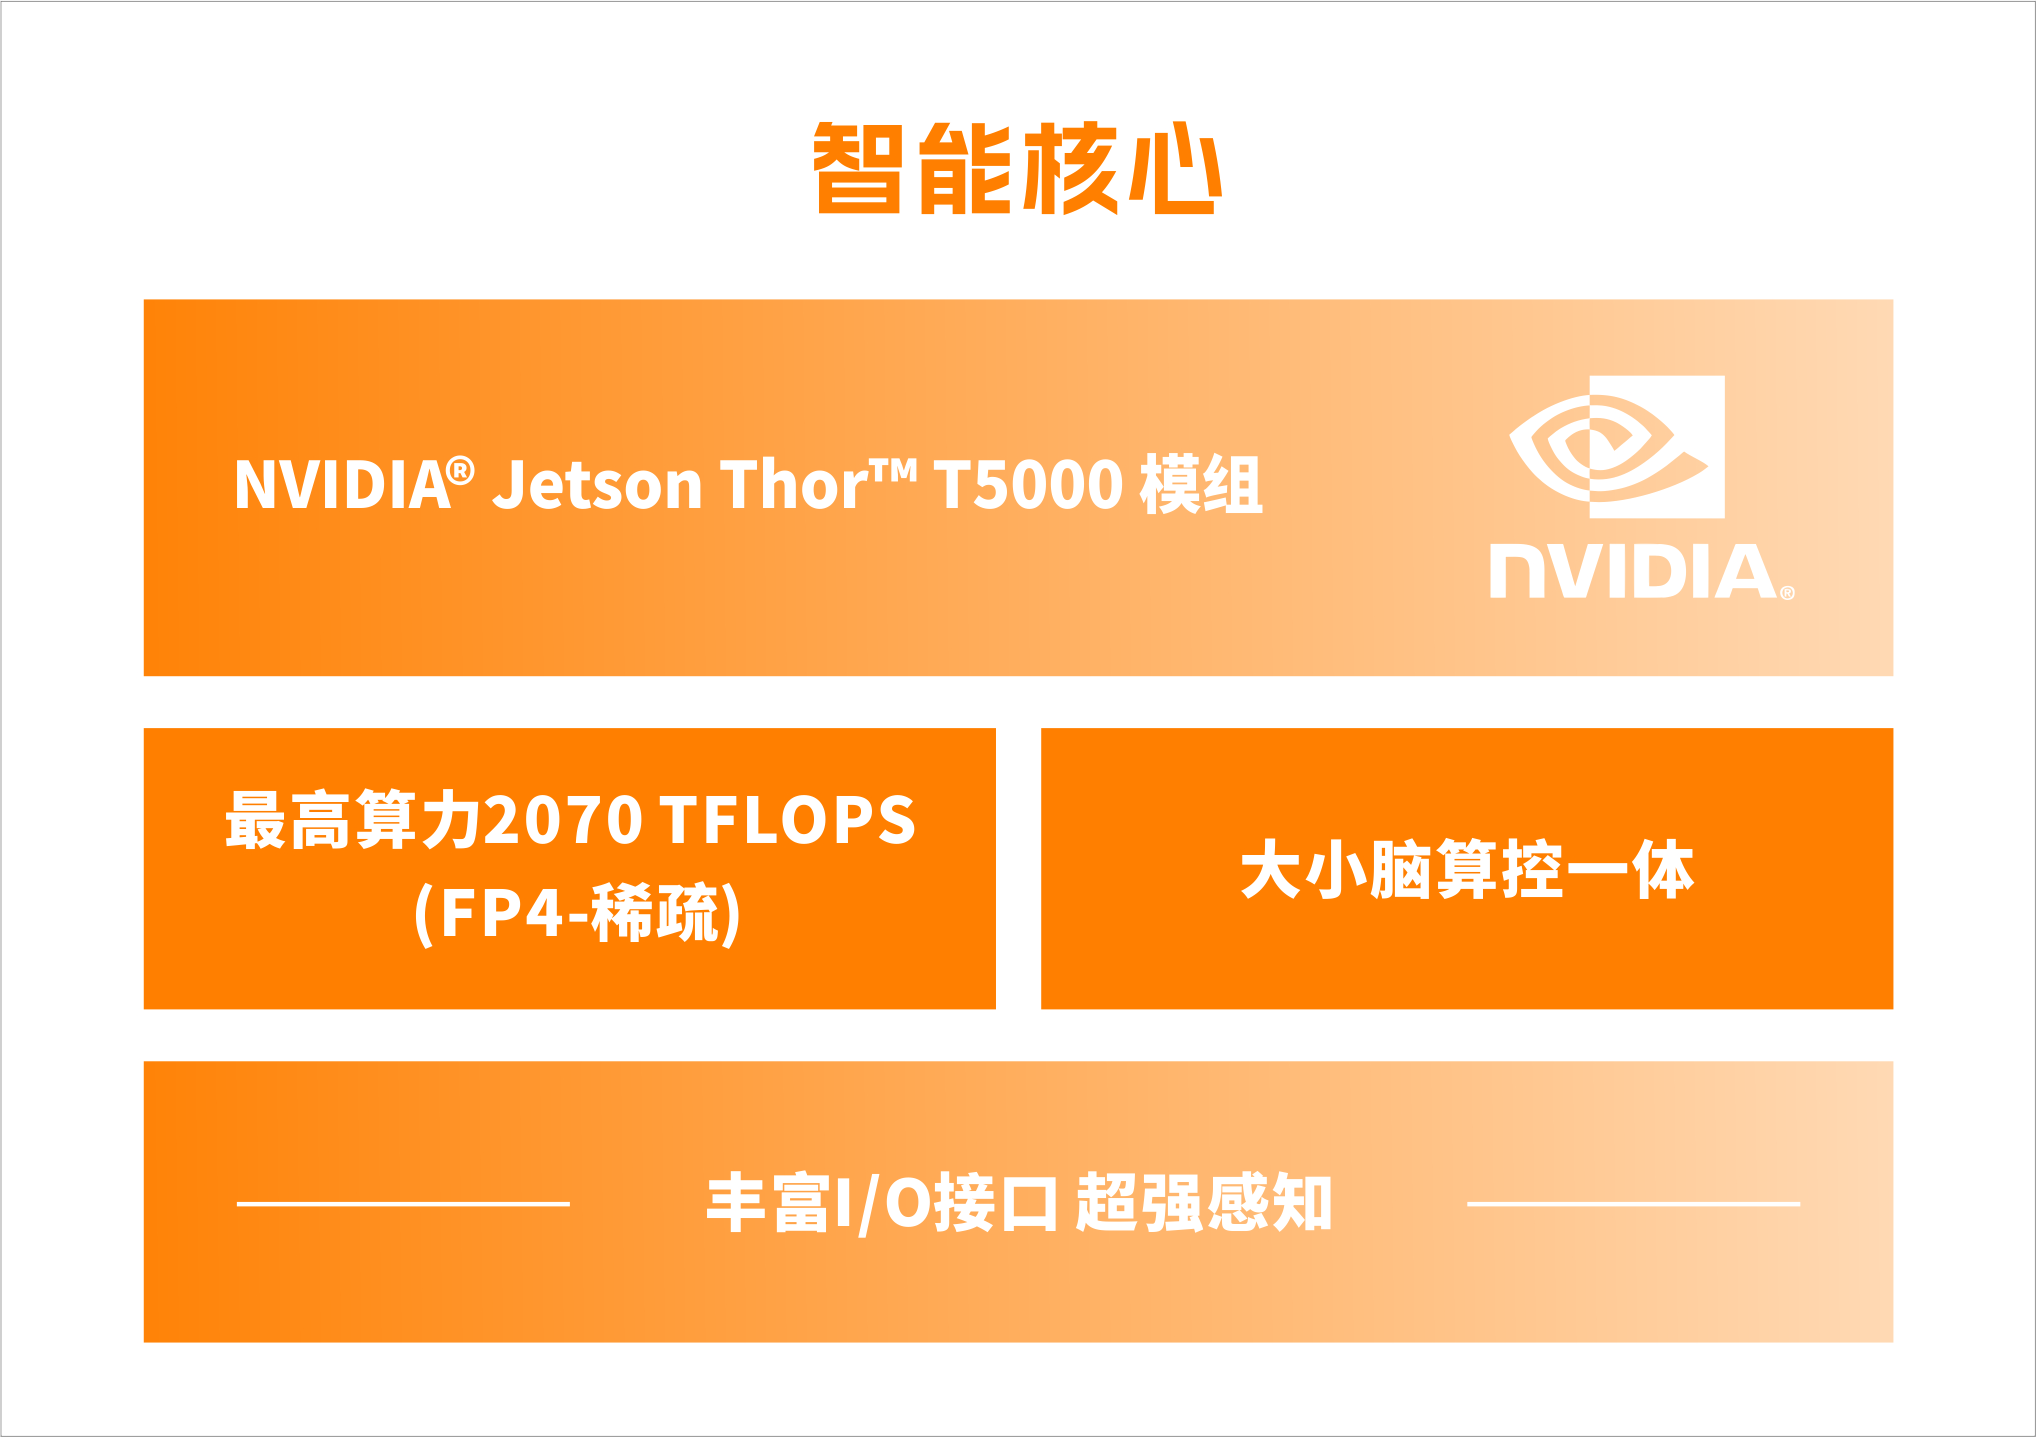
2070 TFLOPS算力,大小腦一體承載:TER40J-A6搭載NVIDIA Jetson Thor T5000核心模組,AI算力最高可達2070 TFLOPS(FP4-稀疏)。相比Jetson AGX Orin平臺有了質的飛躍——CPU核心數更多,CPU算力約為之前的兩到三倍。這一算力水平使得雙足人形機器人可以在邊緣端實時運行大規模視覺語言模型、多模態感知模型和復雜任務規劃算法,真正實現從“感知”到“決策”的端到端智能處理。
-
8路GMSL2相機接口,構建全景感知:TER40J-A6標配8個GMSL2相機接口,并支持GNSS授時同步。8路相機接口可直接接入多路高清攝像頭,實現雙足人形機器人360度無死角環境感知。GNSS授時同步功能確保多路圖像幀精準對齊,為SLAM建圖、目標追蹤、動態避障等核心功能提供高質量數據支撐。
-
算控一體架構,告別“大小腦分離”:TER40J-A6搭載Jetson Thor平臺,定位為旗艦級具身智能大小腦一體化控制器。它不僅能承擔AI感知與決策的“大腦”功能,還能憑借豐富的工業通信接口兼顧實時運動控制的“小腦”職責,真正做到“大小腦合一”。這一架構從根本上消除了傳統“大腦+小腦”分離方案中因通信延遲導致的控制滯后問題,為雙足行走的高動態實時控制提供了堅實的硬件基礎。
-
工業通信全面升級,滿足多設備接入:支TER40J-A6面向雙足人形機器人場景進行了全面的接口升級:2個10GbE萬兆網口 + 4個獨立千兆網口(其中部分千兆網口支持EtherCAT協議):萬兆網口便于快速提取大模型訓練數據,為AI算法的持續迭代優化提供高質量素材;千兆網口可分別用于關節伺服通信、激光雷達接入與后臺通信,實現數據分流不擁堵;4路CAN FD:直接對接雙足人形機器人的關節伺服電機驅動系統,實現多軸高精度同步控制;?2個RS232/RS485:穩定連接力傳感器、IMU等外設;16路GPIO:便于擴展報警輸出、狀態指示等執行接口;額外提供I2C、SPI、TTL、PPS_IN、2路PWM等接口,滿足深度定制需求;3個USB 10Gbps + 1個USB 5Gbps ,可連接高速存儲、工業相機、語音模塊、雷達、力感傳感器等設備;?1個HDMI顯示接口,便于本地調試與可視化。
-
全接口抗振設計,勝任高動態作業:雙足人形機器人在奔跑、跳躍、舞蹈等高動態動作中,控制器承受著持續的高強度振動與沖擊。TER40J-A6在接口抗振方面進行了全鏈路系統化設計:GMSL相機接口自帶卡扣鎖緊結構,確保多路高清相機在劇烈運動中連接穩固;網絡接口采用Mini I/O形態,同樣具備鎖扣設計,相比傳統RJ45擁有更優異的抗振性能;USB接口周邊預留螺絲固定孔,可通過固定線材進一步加固。整套接口方案確保控制器能夠穩定支撐機器人完成跳舞、翻跟頭等各類高動態、高沖擊的復雜動作。
- 無線擴展與工業級可靠性:TER40J-A6支持M.2 Key-M插槽擴展NVMe SSD,M.2 Key-B插槽擴展4G/5G模塊,以及M.2 Key-E插槽擴展WiFi/BT模塊。側面預留了調試接口、燒錄接口和SIM卡槽,維護升級非常便捷。整機尺寸僅為168.2×130×72.6mm,采用智能風扇主動散熱,支持12~28V直流寬壓供電,工作溫度可達-20~50℃,存儲溫度-40~80℃,并經過嚴格的抗振動及抗沖擊測試。
- 算力瓶頸全面突破:2070 TFLOPS超高AI算力使多模態大模型可在邊緣端實時運行,環境感知、語義理解、任務規劃等高級智能的響應速度較傳統方案實現質的飛躍,為雙足人形機器人從“能走”向“能思考、能決策”演進提供了充沛的算力底座。
- 大小腦合一,控制延遲歸零:Jetson Thor平臺的算控一體架構徹底消除了傳統“大腦+小腦”分離方案的通信延遲,雙足行走的運動控制指令可在納秒級時間內完成從感知到執行的閉環,行走穩定性與動態響應速度大幅提升。
- 全景感知無死角:8路GMSL2相機接口配合GNSS授時同步,實現多路高清圖像精準采集與時間對齊,機器人360度環境感知能力覆蓋復雜地形識別、動態避障、目標追蹤等多樣化場景需求。
- 高速通信與實時控制兼顧:2×10GbE萬兆網口保障高清視頻與感知數據高速匯聚,便于快速提取大模型訓練數據,為AI算法的持續迭代優化提供高質量素材;4×GbE千兆網口支持EtherCAT協議,實現微秒級關節電機實時控制。
- 全接口抗振保障高動態作業:GMSL接口卡扣鎖緊、Mini I/O網口鎖扣設計、USB螺絲固定孔等多重抗振措施,確保控制器在奔跑、跳躍、舞蹈等高動態動作中持續穩定運行,徹底解決了傳統方案中因振動導致接口松動、信號瞬斷的頑疾。
- 多設備一機集成,系統架構大幅簡化:4×CAN FD、2×RS232/485、16×GPIO、I2C/SPI/PPS等豐富接口,實現關節伺服、力傳感器、IMU、激光雷達、高清相機等設備的一機接入,無需額外擴展模塊即可完成全系統部署,顯著降低了系統集成復雜度與BOM成本。